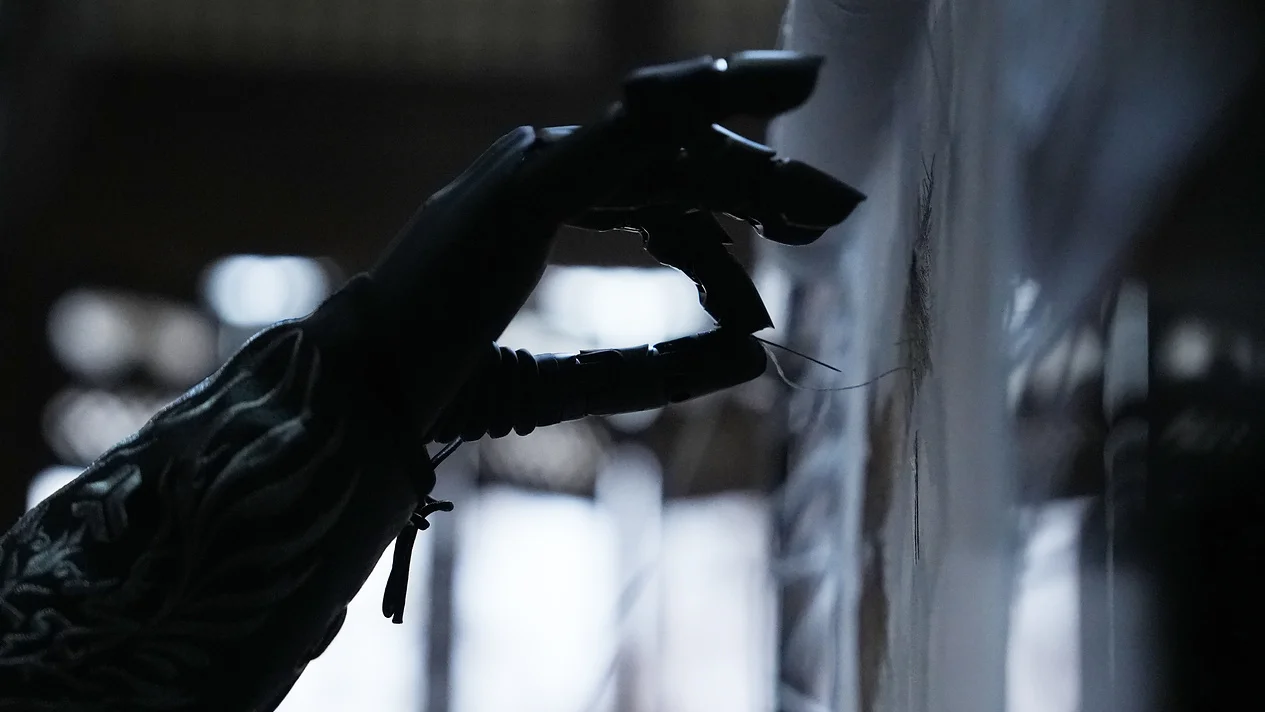
Agilink robot eline nakış işleme temellerini öğretiyor
Özet
Agilink, OmniHand 3 Ultra modelinin bir nakış ustasından aldığı eğitimle ipek ipliği ayırabildiğini, iğneye iplik geçirebildiğini ve kumaş dikebildiğini duyurdu. Tamamen doğrudan tahrik sistemine dayanan ve 21 aktif hareket serbestliğine sahip olan robotik el, parmak uçlarındaki sensörler sayesinde dokunma geri bildirimi alarak karmaşık görevleri bağımsız olarak yerine getirebiliyor. İnsan operatörlerin uzaktan kontrolüyle toplanan veriler, pekiştirmeli öğrenme yöntemiyle işlenerek robotun beceri kazanmasını sağlıyor. AgiBot'tan ayrılan ve yüksek değerlemeye ulaşan şirket, bu teknolojiyle robot üretiminde daha doğal ve işlevsel hareketlere odaklanmayı hedefliyor.
Agilink, OmniHand 3 Ultra modelinin Suzhou nakış ustası Fu Xianghong ile yaptığı eğitimden sonra ipek ipliği ayırabildiğini, iğneye iplik geçirebildiğini, kumaşı bir kasnağa gerip dikebildiğini duyurdu. AgiBot'tan ayrılan şirket, bu gösterimi 30 Eylül'de gerçekleştirdiğini açıkladı.
8 Ekim'de The Rundown'da yer alan gösterimde, bir parmak ipek liflerini ayırırken diğer parmaklar gerginliği koruyor. İplik bükülürken parmak uçları sürekli temas halinde kalıyor.
El nasıl öğrendi?
Agilink, elin 21 aktif hareket serbestliğine (bağımsız kontrol edilen hareketler) sahip olduğunu ve tamamen doğrudan tahrik (direct drive) sistemine dayandığını belirtiyor. Parmak uçlarındaki sensörler, temas yüzeyinin şeklinin nasıl değiştiğini okuyarak sistemin çalışırken geri bildirim almasını sağlıyor.
Agilink’in eğitim hesabında, verilerin önce insan operatörlerin eli uzaktan kontrol etmesiyle toplandığı, ardından davranışların pekiştirmeli öğrenme (reinforcement learning) yoluyla iyileştirildiği ifade ediliyor. Şirket, elin iplik farklı konumlara düşse bile ipliği bükme ve kavrama işlemlerini ardışık bir dizi halinde bağımsız olarak tamamladığını söylüyor. Şirketin bağımsız çalışma iddiası, bu manevra için geçerli.
Agilink'in Ocak 2026'da AgiBot'tan ayrıldığını, 30 Eylül'deki duyurusuna kadar 15.000'den fazla beceri sahibi el gönderdiğini ve Haziran ayında 1 milyar dolar değerlemeyi geçtiğini belirtiyor.
12 Ekim itibarıyla web sitesi, 20.000'den fazla ürün gönderildiğini listeliyor. Sitede bu sayıya ne zaman ulaşıldığı veya Eylül ayındaki el sayısı ile aynı ürün türlerinin sayılıp sayılmadığı bilgisi yer almıyor.
Neden önemli?
Robot üreticileri, işlevsel ellere ulaşmak için farklı yollar izliyor. LinkerBot, L30 ailesini tendonlar tarafından tahrik edilen ve insan hareketlerini taklit etmek için tasarlanmış modeller olarak tanımlıyor. Ayrıca, daha fazla hareket serbestliğinin ve daha doğal hareketin uygulamada otomatik olarak sonuçları iyileştirmediğini de ifade ediyor.
Boston Dynamics, mühendislerden yüzük ve serçe parmaklarını bir gün boyunca birbirine bantlayarak geçirmelerini isteyerek beşinci parmağın değerini test etti. Ardından, başparmak dahil dört parmağı ve 13 hareket serbestliği olan Atlas'ın yeni elinden serçe parmağını çıkardı. Şirket, serçe parmağın çıkarılmasının ek eklemleri hareketlendirecek üç ekstra aktüatörün, ek hacmin, maliyetin ve olası arızaların önüne geçtiğini söylüyor.
Boston Dynamics hâlâ insan anatomisine göre modellenmiş bir başparmak kullanıyor ve insan gösterilerinden öğrenmeye değer veriyor. LinkerBot da çeşitli el tasarımları geliştiriyor. Bu tasarımları değerlendiren ekiplerin, modelleri aynı görevler ve koşullar altında (hata sıklığı dahil) karşılaştırması gerekiyor.
Agilink’in ipek ipliğiyle yaptığı gösterim, her tasarımın çözmesi gereken kontrol sorununu vurguluyor. Parmakların hareketlerini koordine etmesi, gerginliği koruması ve malzemenin yer değiştirdiğinde buna tepki vermesi gerekiyor. Agilink’in farklı iplik konumlarında elde ettiği başarının raporu cesaret verici; çünkü güvenilir bir çalışma, bu tür varyasyonlara uyum sağlamayı gerektirir.
Kabloları yöneten, esnek malzemeleri birleştiren veya küçük bileşenleri manipüle eden robotlar geliştiren ekipler için bu kontrol, günlük iş akışında önemli olabilir. Agilink, bu işleri potansiyel uygulama alanları olarak belirtiyor. Bu becerileri gerçek çalışma ortamlarına aktarmak, elin kavrayışını koruyup koruyamadığını ve buna göre ayarlayıp ayarlayamayacağını test etmeyi gerektirecektir.
Yorumlar
Yorum için giriş yap veya kaydol.
Henüz yorum yok — ilk sen yaz.