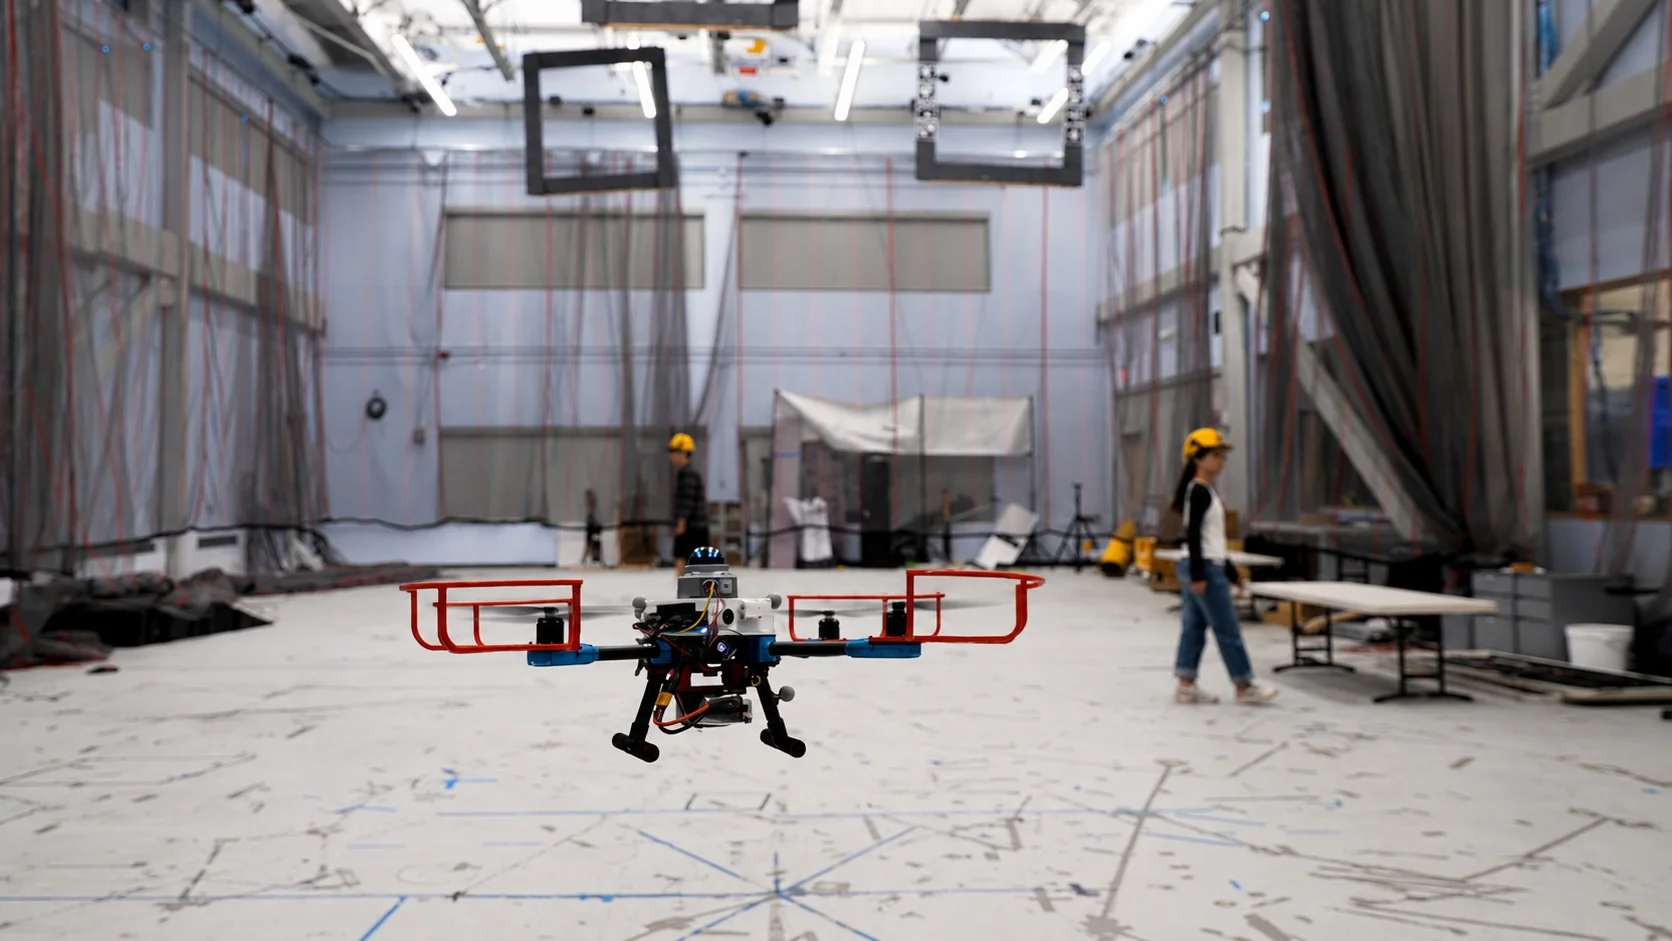
MIT’ten SANDO: Dronelar hareketli engellerin etrafından rotasını çiziyor
Özet
MIT araştırmacıları, hareketli engellerin potansiyel hareket alanlarını hesaba katarak haritalanmamış bölgelerde güvenli rota oluşturabilen SANDO adlı bir drone planlayıcısı geliştirdi. Sistem, engellerin maksimum hızlarını kullanarak 3D uçuş koridorları oluşturmakta ve her planlama penceresi için matematiksel bir güvenlik garantisi sunmaktadır. Uçuş testlerinde başarı sağlayan bu teknoloji, belirli varsayımlar altında çalışsa da simülasyonlarda engellerin geç fark edilmesi durumunda çarpışma riskinin devam edebildiğini göstermektedir. Geliştirilen bu yöntem, drone'un engelleri gerçek zamanlı algılayıp kendi sistemleri üzerinden bağımsız rotalar çizebilmesine olanak tanımaktadır.
MIT araştırmacıları, hareketli engellerin bir sonraki adımda nereye gidebileceğini hesaba katarak haritalanmamış alanlarda rota oluşturabilen SANDO adlı bir drone planlayıcısı geliştirdi. 7 Ekim'deki duyurusunda MIT; engel hareketi, algılama ve uçuş kontrolüne dair katı varsayımlar altında, her planlama penceresi için matematiksel bir güvenlik garantisi tanımladı.
The Rundown'ın 8 Ekim tarihli haberinde yer alan bu planlayıcı, MIT'ye göre hareketli engellerin bulunduğu 12 uçuşu herhangi bir çarpışma yaşamadan gerçekleştirdi. Ancak yazarlar, test ekipmanlarındaki hataların kanıtın varsayımlarını bozduğunu ve dolayısıyla resmi garantinin bu durumlar için kesin olarak geçerli olmadığını kabul ediyor.
Planlayıcı nasıl çalışıyor
SANDO, her bir engelin maksimum hızını kullanarak belirli bir süre içinde ulaşabileceği bölgeyi hesaplıyor. Ardından, dronu bu bölgelerden uzak tutan değişken 3D uçuş koridorları oluşturuyor. Bu hesaplama, engelin yön değiştirmesine olanak tanıyacak geniş bir hareket aralığını kapsıyor.
Araştırmacılar, hesaplamadan bazı değişkenleri çıkardıklarında optimizasyonun, bu adım olmadan çalışan SANDO'ya kıyasla 7,4 kat daha hızlı gerçekleştiğini belirtiyor. Bu karşılaştırma, optimizasyon süresini ölçüyor. Uçuş testlerinde drone, engelleri algıladı, kendi konumunu takip etti ve rotasını tamamen kendi üzerindeki sistemle planladı.
Güvenlik kanıtı; gerçek tehlikeleri kapsayan engel hızı ve boyut tahminlerine, algılama hatalarına dair sınırlara ve dronun planlanan rotayı tam olarak takip etmesine dayanıyor. Takip edilmeyen engeller için kanıt, bunların bilinmeyen bir alanda bulunduğunu varsayıyor ve bu alanın çevresinde bir güvenlik tamponu gerektiriyor.
Garanti yalnızca mevcut planlama penceresini kapsıyor ve bir sonraki pencerede uygun bir rota bulunmayabilir. Makalede ayrıca, algılamaya dayalı simülasyonlarda çarpışmalar yaşandığı ve ana başarısızlık nedeninin engellerin geç fark edilmesi olduğu bildiriliyor.
Neden önemli
Tehlikenin nereye yönelebileceğini hesaba katabilen bir drone; çökmüş binalar veya istikrarsız tüneller için daha iyi bir gözlem aracı olabilir. MIT, bina aramaları ve mayın keşiflerini olası uygulama alanları olarak tanımlıyor. Pratik fayda ise, uçuş sırasında drone'un yoluna giren bir engelle başa çıkmayı sağlayan bir rota elde etmek olacaktır.
Buna ulaşmak için güvenlik argümanının hava aracının sensörleri ve uçuş kontrolleri genelinde geçerli kılınması gerekiyor. Donanım hataları ve simüle edilen çarpışmalar, bunu somut bir mühendislik görevi haline getiriyor. Mühendislerin, görev testlerinde en büyük algılama ve takip hatalarını ölçmesi gerekecek. Ayrıca güvenlik argümanı, kanıtın dronun planlanan yolu tam olarak takip edeceği varsayımından hareket ederek, gerçek uçuş sapmalarını da hesaba katmalı.
Daha geniş güvenlik marjları, rota seçeneklerini de kısıtlayabilir. Varsayılan engel hızlarının yüksek olması ve hata paylarının büyük olması, planlayıcının kaçınması gereken alanı genişletir. Dar bir geçitte bu durum, ilerlemek için bir yol bulmayı zorlaştırabilir. Testler, hava aracının ölçülen hataları kapsayan ayarlarla anlamlı bir ilerleme kaydedip kaydedemeyeceğini göstermelidir.
Kurtarma ekipleri için güvenilirlik, sistemin zorlu koşulları nasıl yöneteceğine bağlı olacaktır.
Yorumlar
Yorum için giriş yap veya kaydol.
Henüz yorum yok — ilk sen yaz.