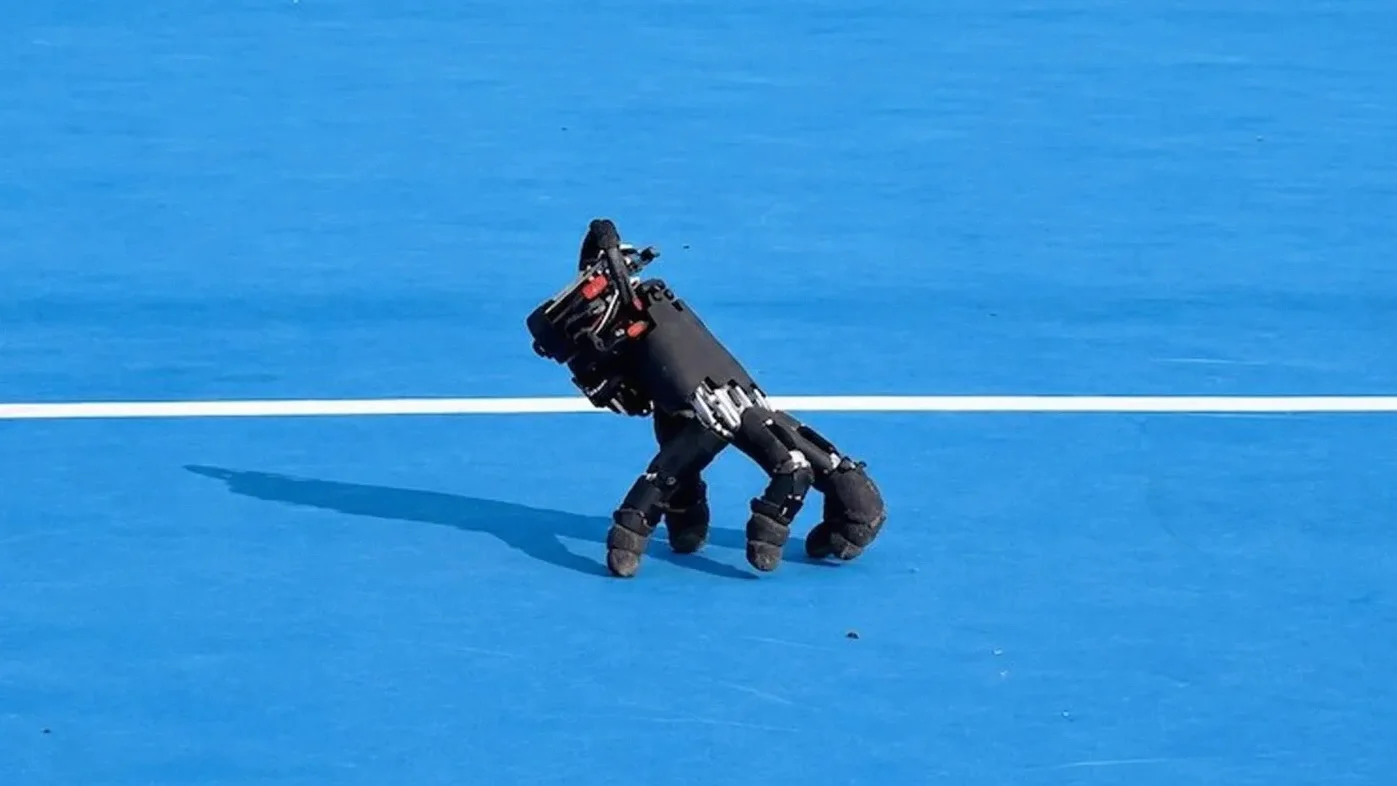
ETH, ticari robot eline sürünme ve tuş basma becerisi öğretti
Özet
ETH Zürih araştırmacıları, ticari bir robot eline pekiştirmeli öğrenme yöntemi kullanarak hiçbir kola bağlı olmadan sürünme, denge kurma ve klavye tuşlarına basma gibi karmaşık beceriler kazandırdı. Yumuşak Robotik Laboratuvarı tarafından yürütülen projede, 20 motorlu robot elin her parmağı için ayrı denetleyiciler eğitilerek farklı yüzeylerde hareket kabiliyeti sağlandı. Yapılan testlerde robot elin, görsel geri bildirim olmadan klavye tuşlarını büyük oranda doğru şekilde basabildiği ve farklı zeminlerde yönlendirilebildiği gözlemlendi. Bu çalışma, öğrenilmiş kontrol yöntemleri sayesinde standart ticari robot bileşenlerine yeni ve gelişmiş yetenekler kazandırılmasının önemini vurguluyor.
ETH Zürih araştırmacıları, ticari bir robot eline herhangi bir kola bağlı olmasa bile beş parmağı üzerinde sürünme, denge kurma ve klavye ok tuşlarına basma becerisi kazandırdı.
The Rundown’ın Ekim ayı kapsama haberinde yer alan proje, ETH'nin Yumuşak Robotik Laboratuvarı (Soft Robotics Lab) tarafından yürütüldü. 15 Eylül tarihli bir ön baskıda ekip; WUJI marka bir sağ ele Raspberry Pi Zero 2 W, hareket sensörü ve batarya eklediğini belirtti. Elde edilen robot, yaklaşık 818 gram (1.8 ons) ağırlığında.
Parmaklara hareket öğretmek
WUJI el, 20 motorlu ekleme sahiptir. Araştırmacılar, elin düzensiz parmaklarını ve farklı konumdaki başparmağını koordine etmek için simülasyon ortamında pekiştirmeli öğrenme (reinforcement learning) yöntemiyle ayrı denetleyiciler eğittiler. Proje açıklamasına göre, her parmak için referans konumlar belirlendi ve denetleyicinin zamanlama ile hareketleri öğrenmesi sağlandı.
Makalede açıklanan arazi testleri sırasında bir operatör, kablosuz eli bir oyun kolu yardımıyla çim, çakıl ve metal ızgara dahil 14 farklı iç ve dış yüzeyde yönlendirdi. Araştırmacılar bunları nitel gösterimler olarak sundu; bu nedenle elin tekrarlanan yolculuklardaki güvenilirliği henüz net değil.
Klavye testi için bir operatör önce eli tuşlarla hizaladı ve ardından dört ok tuşu için komut gönderdi. El, herhangi bir görsel geri bildirim veya yeniden hizalama yapmadan, bir dizi komut içerisindeki 32 girişten 29'unu doğru şekilde gerçekleştirdi.
Ayrı bir görevde ise el, bir küpü hedeflere doğru yaklaştırıp iterken yukarıdan bakan bir kamera geri bildirim sağladı.
Neden önemli?
EPFL'in Ocak 2022'de yayınlanan makalesinde açıklanan çıkarılabilir sürünme eli, her iki taraftan da kavrama yapabilen simetrik ve tersine çevrilebilir parmaklarıyla hareket kabiliyetine odaklanıyor. Ekip, elin koldan ayrıldığını, nesneleri topladığını, geri süründüğünü ve tekrar yerine takıldığını gösterdi. ETH ise öğrenilmiş kontrol yöntemleri sayesinde ticari bir ele yeni yetenekler kazandırıyor.
Bu iki proje birlikte, bütün vücutlarının ulaşamadığı alanlara tekil parçalar gönderebilecek robotlara işaret ediyor. EPFL, mobilyaların altı ve rafların arkası gibi dar alanları nesne toplama için olası ortamlar olarak tanımlıyor. Endüstriyel robot geliştiricileri için ise mobil bir el, bir kolun erişim mesafesini uzatabilir ve büyük makinenin sabit kalırken elin nesneye gitmesine olanak tanıyabilir.
Robot tasarımcıları için bu çalışma iki farklı başlangıç noktası sunuyor. EPFL, hareket kabiliyetini elin formuna dahil ediyor ve hangi parmakların nesneyi taşıyacağını, hangilerinin yürüyeceğini koordine ediyor. Her iki görev de elin mevcut parmaklarını kullandığı için bu ayrım pratik bir ödünleşim (trade-off) gerektiriyor. ETH ise bir ticari elin mevcut eklemlerine kontrol yöntemlerinin neler katabileceğini keşfediyor. Bu yöntemin diğer el tasarımlarına ne kadar iyi aktarılacağı ise henüz belirsizliğini koruyor.
Yorumlar
Yorum için giriş yap veya kaydol.
Henüz yorum yok — ilk sen yaz.